A Waymo detalhou princípios utilizados no desenvolvimento de seus veículos autônomos após superar 320 milhões de quilômetros sem motorista. A empresa defende uma arquitetura com câmeras, radares e sensores lidar, além de mecanismos independentes de validação, para reduzir falhas durante percepção, planejamento e condução.
Empresa explica limites das câmeras e das redes neurais aplicadas isoladamente
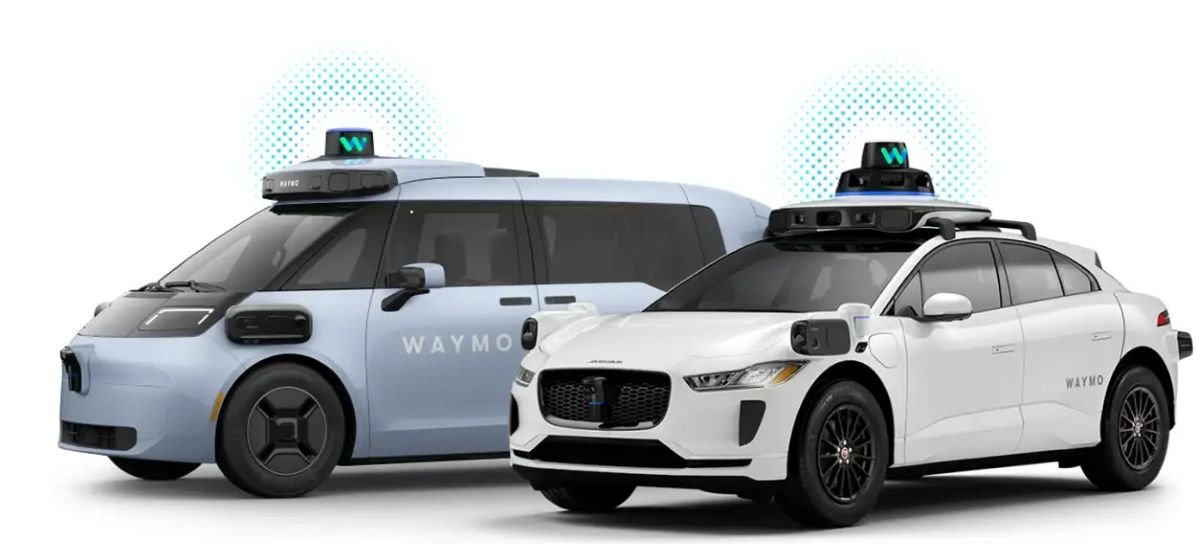
O posicionamento contrasta com projetos baseados somente em câmeras ou em redes neurais que recebem imagens e produzem diretamente os comandos do veículo. Segundo a companhia, uma arquitetura integralmente conectada pode dificultar a identificação do processo que originou uma decisão ou uma resposta inadequada.
As câmeras registram cores, placas, semáforos e formas, enquanto radares medem velocidade e distância em diferentes condições. O lidar utiliza pulsos de luz para formar representações tridimensionais. A combinação procura assegurar informações sobre o ambiente quando iluminação, chuva, obstruções ou reflexos limitam determinado sensor.
A Waymo também utiliza uma camada embarcada de verificação para acompanhar as decisões produzidas pelo sistema principal. Essa separação cria redundância e permite interromper uma manobra quando os dados não apresentam consistência. O processamento ocorre no veículo para evitar dependência contínua de comunicação externa.
Redes neurais continuam presentes na percepção e na previsão do comportamento de outros usuários. A diferença está na forma de integrar seus resultados. Em vez de entregar toda a condução a um único modelo, a arquitetura distribui funções e mantém recursos que ajudam engenheiros a investigar acontecimentos.
Waymo revela por que sensores múltiplos ainda guiam seus robotáxis
A validação reúne simulação, pistas fechadas e operação em vias públicas. Situações observadas nas ruas alimentam cenários virtuais, nos quais diferentes respostas podem ser repetidas sem expor usuários. O sistema precisa demonstrar funcionamento não apenas em trajetos comuns, mas diante de eventos com baixa frequência.
No Brasil, condução autônoma encontra condições que ampliam a complexidade, incluindo sinalização variável, motocicletas entre faixas, obras, pavimento irregular e diferentes padrões de comportamento. Aplicações em portos, minas e centros logísticos podem avançar antes das operações urbanas por utilizarem áreas e rotas controladas.
O debate sobre sensores mostra que não existe consenso industrial sobre a arquitetura necessária. Custos, capacidade computacional e escalabilidade favorecem sistemas simplificados, enquanto redundância amplia a disponibilidade de informações. O resultado dependerá da segurança demonstrada por cada solução em operação sem intervenção humana.